Controlar la posición con precisión es sencillo con un servomotor y Arduino. Aquí verás cómo alimentarlo, conectarlo y moverlo entre 0° y 180° usando la librería Servo. Además, se explican los pulsos de control y un ejemplo práctico con for y delay.
¿Qué es un servomotor y cómo se alimenta en Arduino?
Un servomotor mantiene posiciones exactas en un rango de 0° a 180°. Es ideal para proyectos como un hexápodo o mecanismos que manipulan objetos con movimiento rotativo.
Rango típico de alimentación: 6–12 V.
Caso mostrado: servomotor pequeño de 6 V alimentado desde 5 V de Arduino porque consume menos de 1 A sin carga.
Para proyectos exigentes (como un hexápodo): batería externa recomendada.
Consejo de seguridad: cuidado con las conexiones para no dañar componentes.
¿Para qué proyectos es útil un servomotor?
Hexápodos con múltiples articulaciones precisas.
Mecanismos que requieran mantener un ángulo fijo.
Dispositivos que necesiten movimientos rotativos controlados.
¿Cómo se alimenta sin riesgos?
Identifica el voltaje del modelo: si es de 6 V, no lo alimentes desde una fuente fija de 12 V.
Para pruebas sin carga: 5 V de Arduino pueden ser suficientes.
Con cargas o varios servos: usa batería externa y cableado correcto.
¿Cómo se controla el ángulo con pulsos?
El ángulo se define por pulsos. El modelo descrito responde al rango de 1.5 ms a 2.5 ms.
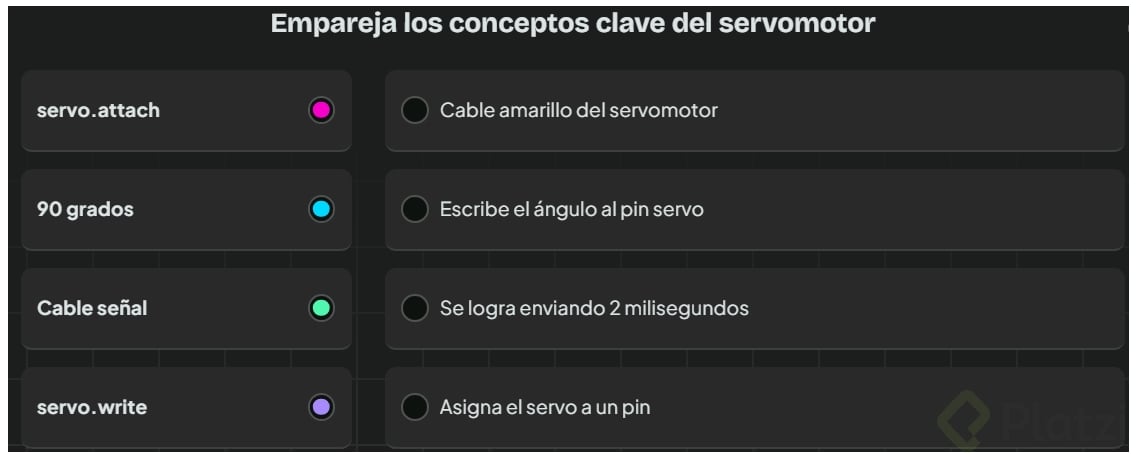
Para 90°: pulso de 2 ms.
Rango operativo del ejemplo: 1.5–2.5 ms para 0–180°.
Frecuencia de refresco típica: cada 20 ms (puede variar según fabricante).
Con Arduino, la librería Servo gestiona estos detalles, simplificando el control.
¿Qué hace la librería Servo de Arduino?
Abstrae el control por pulsos con servo.write(ángulo).
Actualiza el pulso periódicamente para mantener la posición.
Permite adjuntar el servo a un pin con servo.attach(pin).
¿Qué datos y keywords debes recordar?
0–180°, 1.5–2.5 ms, 2 ms para 90°, refresco ~20 ms.
5 V Arduino para pruebas sin carga; batería externa para varios servos.
Funciones clave: attach, write, delay.
¿Cómo cablear y programar con la librería Servo?
Se necesitan tres conexiones: tierra, voltaje y señal. Luego, un sketch mínimo con un barrido de ida y vuelta.
¿Cómo se conecta correctamente el servo?
Cable café: tierra.
Cable rojo: voltaje (5 V en la prueba).
Cable amarillo: señal al pin elegido (ejemplo: 9).
Usa cables macho–macho y respeta colores para evitar errores.
¿Qué estructura de código mueve de 0° a 180° y regresa?
Yo no pude adquirir un Arduino, pero mi proyecto esta creado con un ESP32, incluyendo un potenciometro para mover el servomotor
#include <ESP32Servo.h>
Servo myservo; // creando un proyecto para controlar un servo motor
// Se pueden crear 16 objetos servo en el ESP32
int pos = 0; // variable para almacenar la posición del servo
// Los pines PWM GPIO recomendados en el ESP32 incluyen 2,4,12-19,21-23,25-27,32-33
int servoPin = 13;
void setup() {
// Permitir la asignación de todos los temporizadores
ESP32PWM::allocateTimer(0);
ESP32PWM::allocateTimer(1);
ESP32PWM::allocateTimer(2);
ESP32PWM::allocateTimer(3);
myservo.setPeriodHertz(50); // servo estándar de 50 hz
myservo.attach(servoPin, 500, 2400); // conecta el servo en el pin 18 al objeto servo
// usando el mínimo/máximo predeterminado de 1000us y 2000us
// diferentes servos pueden requerir diferentes configuraciones mínimas/máximas
// para un barrido preciso de 0 a 180
}
void loop() {
for(pos =0; pos <=180; pos +=1){// va de 0 grados a 180 grados// en pasos de 1 grado myservo.write(pos);// decirle al servo que vaya a la posición en la variable 'pos'delay(15);// espera 15 ms para que el servo alcance la posición}for(pos =180; pos >=0; pos -=1){// va de 180 grados a 0 grados myservo.write(pos);// decirle al servo que vaya a la posición en la variable 'pos'delay(15);// espera 15 ms para que el servo alcance la posición}
El mejor nombre sería "grados" y no "ángulos". Lo que pasás es la variación de grados para que se posicione , no le decís "hacé un ángulo recto después uno agudo".
En inglés sería "degrees" y no "angle" :)
Saludos, Creo que mi arduino esta dañado, lo use para alimentar 2 servos al mismo tiempo, al principio funcionaba pero de repente la computadora ya no subía los códigos, des-instale el programa y lo volví a instalar pero no sube los codigos. ¿que podria ser?
Quizá sea un poco tarde para contestar pero probablemente se daño el controlador de voltaje, intenta subir algún sketch a la placa alimentando al mismo tiempo la placa con una fuente externa de 5v conectando los pines de 5v y gnd, respectivamente asegúrese que sean justo esos pines, es posible que aun funcione el Arduino
es principalmente porque como se disenio el sistema de control del giro por pulsos, pero si usas uno digital estos si podrian ser de mas de 180 como los de la marca robotis por ejemplo
También llamado servo, son dispositivos de accionamiento para el control de precisión de velocidad, par motor y posición. Constituyen un mejor desempeño y precisión frente a accionamientos mediante convertidores de frecuencia, ya que éstos no nos proporcionan control de posición y resultan poco efectivos en bajas velocidades.
Hola. Un portón es una carga responsable! Dado el peso, se requiere una energía de magnitudes apropiadas. Para ese tipo de trabajo el hardware va a ser lo importante para llevarlo a cabo. Primero tendrías que ver qué tipo de puerta vas a controlar según su sistema de apertura (Puertas abatibles, corredizas, plegables, etc.), ese reconocimiento es necesario para elegir tu actuador que es el que va a controlar la apertura de la puerta. Para puertas pequeñas o medianas encontrarás en el mercado cilindros o gatos impulsados por motorreductores DC (tendrás que conseguir una fuente DC correspondiente). Para puertas grandes o portones corredizos la cosa se complica, ya que debes conseguir un motor con el par correspondiente al la masa de la puerta. Para este último caso dependiendo del par requerido lo que hay en el mercado son motorreductores o motores AC de inducción monofásicos o trifásicos con inversión de giro, en todos los casos vienen junto con sistemas mecánicos de cadenas o correderas lineales con piñones. El desafío en este último caso es combinar el hardware existente en el mercado con la versatilidad del Arduino. Éstos sistemas ya vienen de fábrica a buenos precios, sin embargo, sería un proyecto interesante integrar tecnología inalámbrica como bluetooth o wifi y así controlar con una aplicación desde tu smartphone y que otros miembros puedan controlar el acceso o revisar ingresos de forma remota.
#include <Servo.h>// se invoca la funcion servo
int servo = A0;
int A = 0;//asigna al servo el pin A0
Servo servo1;// se define el nombre del servo1
void setup()
{
servo1.attach(A0);//asigna al servo el pin A0
}
void loop()
{
for (A = 0; A<70; A ++)// para un angulo 0<70 se incremente
{
servo1.write(A);
delay(10);
}
for (A = 70; A>0;A --)// para un angulo 70>0 no se incremente
{
servo1.write(A);
delay(10);
}
}
Tengo una pregunta, en el código está servo y servo1, ¿Así debe ir o fue un error que cometieron?
int servo= A0;
int A = 0;//asigna al servo el pin A0
Servo servo1;// se define el nombre del servo1
Para criticar estan buenos, pero .. USTEDES LO HARIAN MEJOR QUE EL PROFE CELIS??? ...Sinceramente LO DUDO MUCHO!. si se creen mejores, que hacen aqui perdiendo su tiempo????
El profe celis explica muy bien y aunque se equivoque yo creo que es parte del proceso enseñanza aprendizaje recordemos que el, es un facilitador experto mas no perfecto, si solo venimos a juzgar, pues tenemos la libertad de buscarle por otro lado, Mas RESPETO PARA EL PROFE CELIS, SABELO TODOS!!!