Controla un servomotor con un potenciómetro en Arduino de forma estable y precisa. Aquí verás cómo optimizar la lectura analógica a 3.3 V con analogRead, ajustar el rango con map y evitar caídas de amperaje moviendo el potenciómetro a 3.3 V. Además, entenderás por qué una fuente externa es clave para eliminar el temblor del servo.
¿Cómo cablear potenciómetro y servo para no perder corriente?
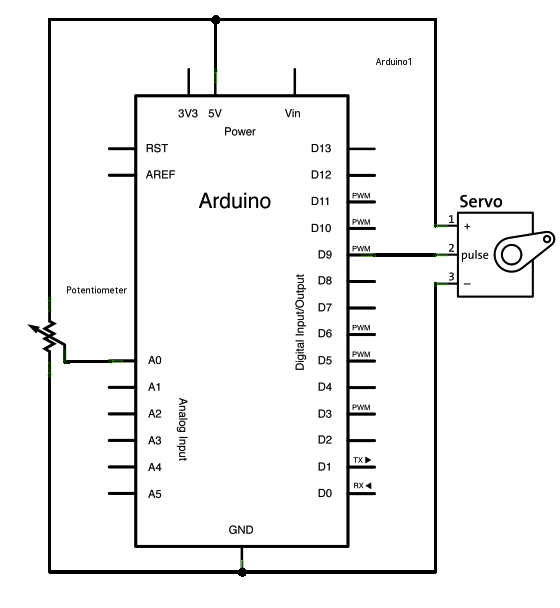
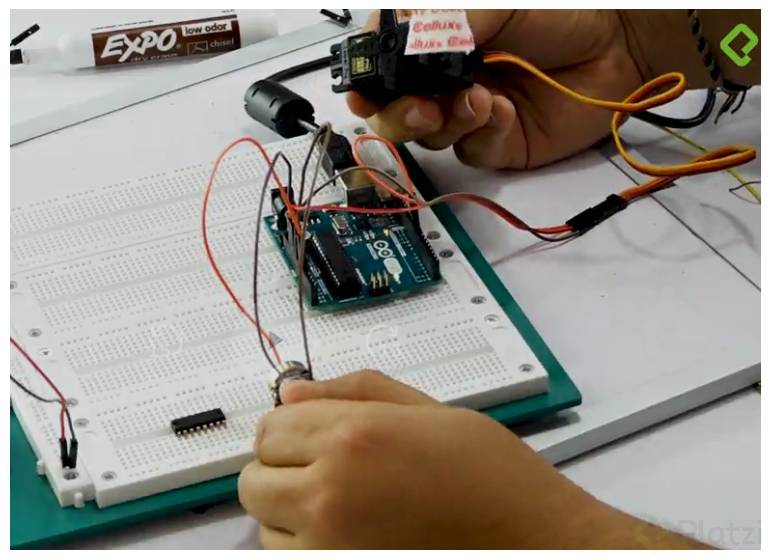
Conecta el servomotor como antes y alimenta el potenciómetro desde la línea de 3.3 V. Esto libera la línea de 5 V, ya que el regulador del Arduino entrega alrededor de medio a un ampere máximo y el servo consume una parte importante. Al poner potenciómetro y servo en la misma línea de 5 V, el servo se vuelve menos fluido.
Potenciómetro a 3.3 V para no “comerse” el amperaje del 5 V.
Lectura analógica en A0 para el potenciómetro.
Servo alimentado y conectado como en el prototipo previo.
Mantén GNDs comunes para referencia estable.
¿Qué cambios de código hacen que el potenciómetro mueva el servo?
Se declaran variables para el pin del potenciómetro y su lectura, se elimina el ciclo for previo y se usa analogRead. Como la lectura proviene de 3.3 V, el valor analógico no llega a 1023; por eso se ajusta el mapeo con map para convertir el rango de lectura a un ángulo de 0 a 180 grados en el servo.
Variables: potPin en A0, potValue en 0, y ángulo en 0.
Lectura: usar analogRead sobre potPin.
Mapeo: de 0–700 a 0–180 para compensar 3.3 V.
Escritura: sustituir writeValue por la variable ángulo.
int potPin = A0;int potValue =0;int angulo =0;// En el *loop*:potValue =analogRead(potPin);// Lectura del potenciómetro (3.3 V)angulo =map(potValue,0,700,0,180);// Ajuste de rango por 3.3 Vservo.write(angulo);// Servo previamente configurado
¿Cómo ajustar el rango del ADC a 3.3 V?
Hay dos caminos: cambiar la referencia del ADC o asumir que la lectura máxima no será 1023. Aquí se opta por lo segundo: se define un tope aproximado de 700 para el mapeo. Así, el movimiento del potenciómetro recorre de forma natural los 0–180 grados del servo.
¿Cómo probar el sketch rápidamente?
Cargar el sketch y esperar a que termine de “uploadear”.
Girar el potenciómetro y observar la respuesta del servo.
Confirmar que el rango cubre el movimiento esperado.
¿Por qué el servo tiembla y cuál es la solución?
Si el servo “tiembla” al quedarse quieto, es por falta de corriente disponible: el Arduino no alcanza a alimentar establemente el servo cuando comparte línea con otros elementos y su regulador es limitado. El síntoma es un movimiento errático, como si el servo “tuviera frío”.
Causa: consumo elevado del servo frente al regulador del Arduino (≈0.5–1 A máx.).
Efecto: caídas de tensión y jitter en reposo.
Solución: usar fuente externa para el servo y mantener tierras comunes.
¿Quieres que el próximo proyecto con sensor PIR y buzzer te salga a la primera? Cuéntame tus dudas y qué te gustaría probar a continuación.
Cuando indicas que se requiere de una fuente externa. ¿a cuál se conecta?.¿Al potenciómetro o al Servo?. ¿Es decir, es como el caso del Motor eléctrico?
Exacto, en el caso de un motor podrías mediante la señal del pin de Arduino activar un relevador que releve la alimentación del motor para controlar su encendido y apagado como una solución muy sencilla, pero te recomiendo mejor utilizar una shield/driver de motoreductor/motor a pasos, están diseñadas para ello.
Hola @ricardocelis, estoy haciendo un proyecto en el cual tengo un codigo que descargue de github, el codigo me permite mover unos motores NEMA. Para esto tengo que conectar una RAMPS 1.4 a mi Arduino Mega, sin embargo los motores no se mueven como deberían.
No sé si existe un problema del código o de la conección al shield. Podrías ayudarme?
Hola profe estoy realizando una simulación, pero aun no logro obtener el resultado, básicamente quiero que 2 motores se muevan y se detenga cada que pase un tiempo determinado.
algún tipo de sugerencia.
Abranle la llave al buffer, 200 megas de bajada y no dejan que haga buffer suficientemente rápido, con ponerle 1.5x de velocidad lo alcanza y se pausa todo muy seguido